一个华为 TECH4ALL 标杆项目
一、 背景与生态冲突
- 入侵物种:粉红鲑 / 驼背鲑(Oncorhynchus gorbuscha,英文俗称 Pink salmon 或 Humpback salmon)。
- 原产于北太平洋,20世纪50年代由苏联人为引入科拉半岛等巴伦支海沿岸,随后向西快速蔓延至挪威北部河流。
- 遗传与生活史特征:严格的 2年固定生命周期,在北挪威呈现极强的奇数年份大爆发规律(如2017、2019、2021、2023年大爆发)。
- 保护目标:本土野生的大西洋鲑(Salmo salar)及北极红点鲑(Salvelinus alpinus)。
- 生态危害:
- 生态位与产卵床抢占:粉红鲑繁殖期与大西洋鲑重叠,具有强烈的领域攻击性,挤占产卵浅滩;
- 水体腐败与生化污染:太平洋鲑属(Oncorhynchus)产卵后会发生群体性死亡(semelparity),数以万计的死鱼腐烂造成河道富营养化、缺氧并恶化幼鱼水质;
- 病原与寄生虫传播:增加本土鱼类感染海虱和病原菌的风险。
二、 地点与合作方
- 具体位置:挪威最东北端的芬马克郡(Finnmark)贝勒沃格(Berlevåg)。主要部署在当地关键的产卵河流:
- 斯图雷尔瓦河(Storelva)
- 孔斯峡湾河(Kongsfjordelva)
- 主要合作方:
- 华为(TECH4ALL 团队,提供 AI 算法底座、边缘算力与光伏微电网支持)
- 贝勒沃格当地狩猎与垂钓协会 BJFF(Berlevåg Jeger- og Fiskerforening,本地生态保护主力)
- 挪威数字化咨询与软件开发机构 Simula Consulting
- 机械自动化设备商 Troll Systems
三、 项目时间线
- 2020 – 2021 年(立项与研发):BJFF 与华为、Simula 达成合作,针对水下浑浊水流环境设计机器视觉方案,并在 Storelva 进行水下相机数据采集与算法训练。
- 2022 年 6 月(首次部署):在 Storelva 河流部署了全球首个全自动水下 AI 机械分选阻截系统原型,验证图像识别与机械导流的可行性。
- 2023 年夏季(实战大考):正值两年一度的粉红鲑洄游爆发大年,系统完成算法与机械升级,并扩展部署至 Kongsfjordelva 等河流,进入高负荷连续阻截实战。
四、 核心技术与工作原理
- 河道物理导流网:在河道横设水下栅栏,将逆流而上的所有鱼群导流至一个特制的窄通道。
- 水下机器视觉与边缘 AI:
- 高速水下摄像头持续拍摄鱼类游过的特征部位(吻部形态、背部特征如雄性特有的驼峰、体表黑斑分布等)。
- 基于边缘计算硬件实时完成物种推理分类,时延在毫秒级。
- 自动化物理分流门:
- 识别为本土物种(大西洋鲑、红点鲑):闸门向上游敞开,鱼群无应激、不受阻碍地继续向上游洄游产卵;
- 识别为入侵粉红鲑:闸门迅速切换,将鱼导流至专门的集鱼舱(holding tank),随后由 BJFF 志愿者集中捞出处理(用于堆肥或消费加工)。
- 野外离网供电:偏远极北地区缺乏电网,系统由集成的智能光伏(PV)与储能微电网持续供电,并通过无线网络远程传输监测数据。
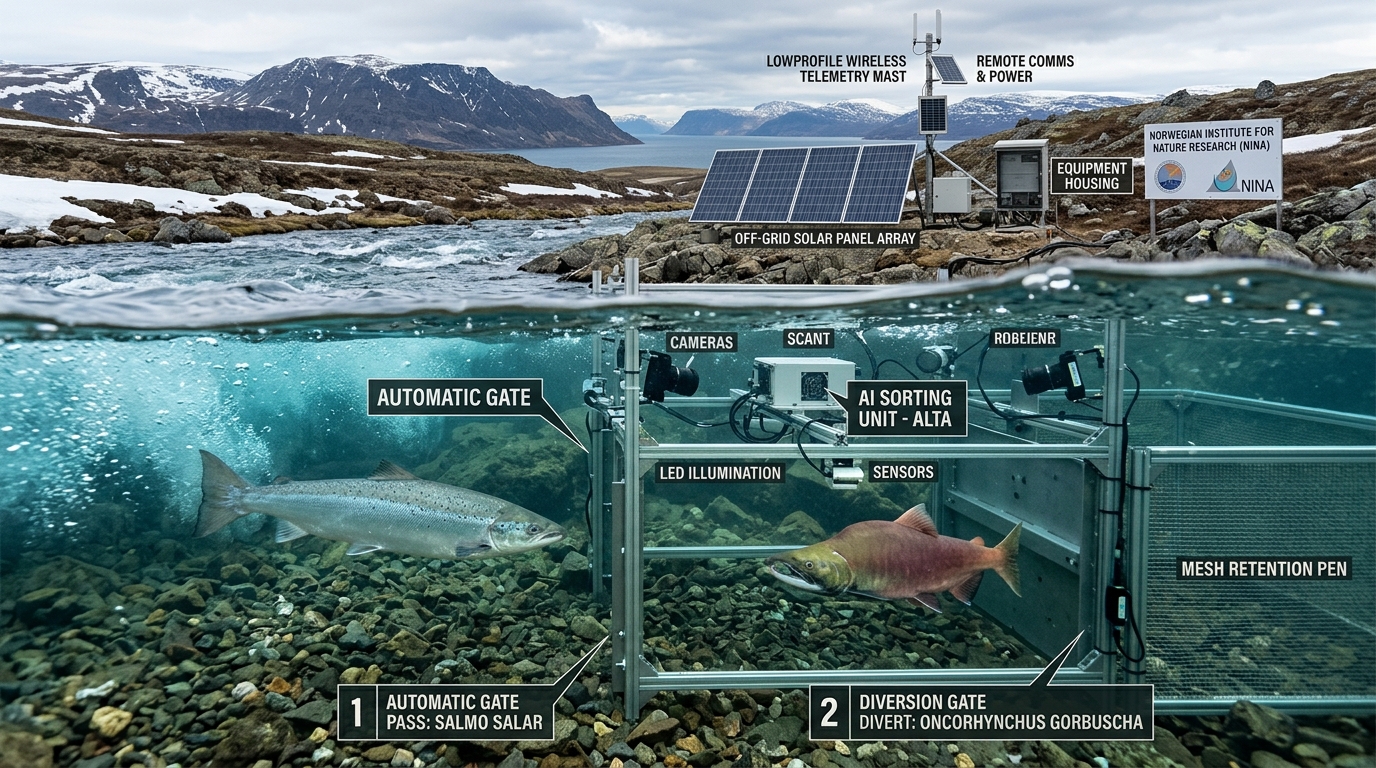 图 1:河道水下 AI 自动化分选过滤系统剖面示意图。本土野生大西洋鲑(Salmo salar)由左侧开放闸门无害通过,继续向上游洄游;入侵驼背鲑(Oncorhynchus gorbuscha)经
水下边缘视觉识别后被分流挡板导向右侧收集舱;岸边由智能光伏微电网与无线遥测系统支持离网运行。
五、 实际效果与成果
- 识别精度:AI 分类模型在真实水下野外环境中的识别准确率达到 99% 以上,在数千次分类判定中仅有极个别的边界偶发误差。
- 阻截战果(2023大爆发年):
- 在2023年7—8月的洄游高峰期,仅在 Berlevåg 的目标河段系统就成功拦截并捕获了 6,000 多尾入侵粉红鲑。
- 单日处理量最高达数百尾,有效阻断了粉红鲑进入上游繁殖核心区。
- 节省人工与保护鱼体:
- 人力节省约 90%:在此之前,治理主要依靠潜水员和志愿者冒着极北冰冷水温进行纯人工水下排查与捞捕,劳动强度极高;
- 降低本土鱼类附带损伤:传统人工网捕容易造成大西洋鲑脱鳞、窒息和应激反应,AI 闸门实现了零物理抓握放行。
- 行业与国际奖项:
- 获得 2024 年 MWC 世界移动通信大会 GSMA GLOMO“联合国可持续发展目标杰出移动贡献奖”(Outstanding Mobile Contribution to the UN SDGs)。
- 获得法国戛纳世界 AI 大会(WAICF)评审团特别奖。